Bir makineye “şunu bul” dediğinde akla gelen ilk çözüm kameradır. Görüntüyü al, karede nesneyi ara, koordinatını çıkar. Bu kalıbın söylenmeyen bir şartı var: ortamda ışık olacak ve hedef o ışığın altında görünür duracak.
Sivrisinek bu şartı zorlar. Karanlıkta uçar, milimetrik gövdesi karede birkaç piksele iner, yönünü habersiz değiştirir. Onu kamerayla kovalamak, doğru soruyu yanlış duyuya sormak demek.
Tornyol’un yaptığı şey tam olarak duyuyu değiştirmek: hedefi görüntüden değil, hedefin kendi ürettiği sesten buluyor. Aşağıda yöntemin adı, adım adım mekanizması ve sivrisinekten daha geniş bir fikir oluşu var.
Ne oldu?
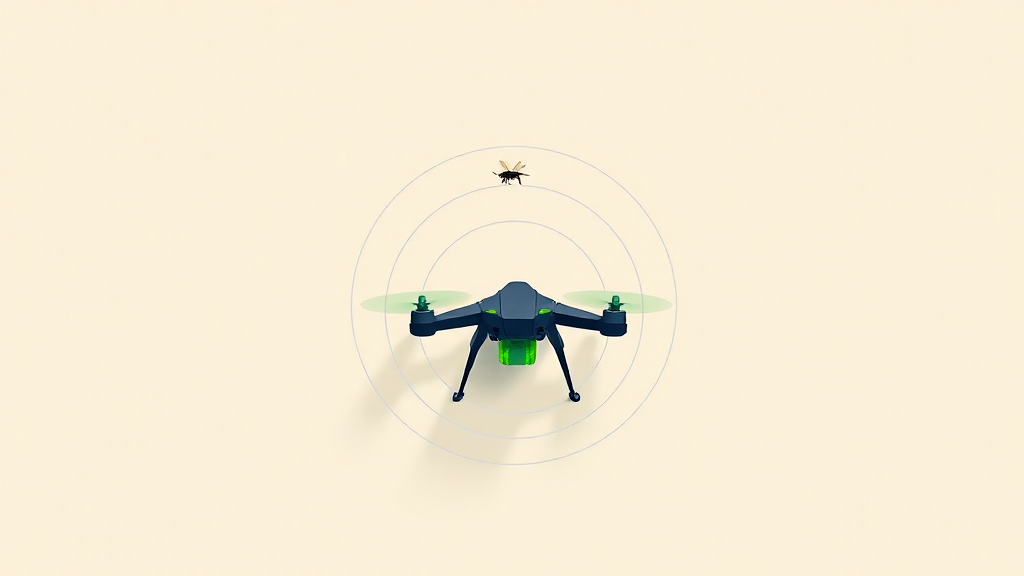
Tornyol, Y Combinator destekli bir girişim. 2025 kaydıyla duyurduğu iş, havada sivrisinek avlayan bir drone. Ağırlığı 40 gram — avucunun içinde dursa varlığını zor fark edeceğin bir cihaz.
Bu cihazda olmayan iki şey var ve yokluklar en az varlıklar kadar belirleyici. Kamera yok: sahneye ait tek bir kare bile üretmiyor. Kimyasal yok: sprey de, buhar da, tuzak sıvısı da. Sivrisinekle mücadelenin bildik yolu alanı kaplamaktır — odayı, bahçeyi, göleti. Burada kaplanan bir alan yok, izlenen tek bir hedef var.
Cihazın duyu organı iki parçadan oluşuyor: mikrofon ve ultrasonik sensör. Biri sivrisineğin sesini yakalıyor, diğeri o sesin geldiği noktayı uzayda yerine oturtuyor.
Nasıl çalışıyor?
Zincir üç adımda kapanıyor: mikrofon kanat sesini yakalıyor, ultrasonik sensör o sesin uzaydaki konumunu hesaplıyor, drone hedefe kilitlenip izliyor. Üçü de aynı girdiye bağlı — sivrisineğin kendi çıkardığı sese.
1. Kanat sesini yakala
Sivrisinek uçarken kanadını belirli bir frekansta çırpar; kulağa vızıltı diye gelen şey bu. Kritik ayrıntı: her türün kanat vınlaması farklı. Ses, canlının kimlik kartı gibi çalışıyor. Mikrofonun aradığı da bu frekans — drone vızıltıyı duyar duymaz hedefi tanıyor.
Buradaki fark “bir şey var” ile “şu var” arasındaki fark. Frekans hem varlığı hem kimliği aynı anda taşıdığı için sistem, tanımadığı bir sesle uğraşmak zorunda kalmıyor.
2. Konumu üç boyutta çıkar
“Burada bir sivrisinek var” bilgisi tek başına yetmez; drone’un nereye gideceğini bilmesi için yön ve mesafe gerekir. Ultrasonik sensör bu boşluğu kapatır: genel olarak insan kulağının duyduğu aralığın üstünde ses gönderip yankısının dönüş süresinden mesafe çıkaran bir ölçüm aracıdır. Drone çevresini tarayarak üç boyutlu bir harita çıkarır ve hedefi bu haritada bir noktaya oturtur.
Haritanın üç boyutlu olması ayrıntı değil, şart. Uçan bir hedefte yön ve mesafenin yanına yükseklik de girer; iki boyutlu bir kestirim, sivrisineğin bir metre yukarıda olduğu durumu tarif edemez.
3. Kilitlen ve izle
Sonrası kapalı bir döngü: dinle, konumu güncelle, rotayı düzelt, yeniden dinle. Sivrisinek yön değiştirdiğinde vızıltısı da onunla taşınır; yani takip görüş hattına değil, ses hattına bağlı. Işık burada bir girdi olmadığı için karanlık da döngüyü kesmiyor.
- Algılama: kanat çırpma frekansı
- Sensör: mikrofon + ultrasonik
- Haritalama: 3B uzay taraması
- Ağırlık: 40 gram
Akustik hedefleme ne demek?
Akustik, sesle ilgili olan demek. Hedefleme ise bir nesneyi tespit etme, konumunu belirleme ve takip etme işi. İkisini birleştir: akustik hedefleme, bir hedefin varlığını, kimliğini ve konumunu yaydığı sesten çıkarma yöntemi. Görüntü yok, temas yok; elde tek veri kaynağı olarak titreşim var.
Yöntemin kalbinde akustik imza fikri yatıyor: ses çıkaran kaynağın kendine özgü bir frekans deseni olur. Sivrisinek örneğinde imza kanat çırpma frekansı, tür ayrımını mümkün kılan da bu.
Neyle karıştırılıyor?
- Ses tanıma ile: konuşma tanıma sesin içindeki anlamı çözer — hangi kelime söylendi. Akustik hedefleme anlamla ilgilenmez, kaynağı ve yerini arar.
- Ekolokasyon ve sonarla: onlar aktif yöntemler, sistem kendi sesini gönderip yankısını dinler. Kanat sesini dinlemek pasif bir iş, sinyali hedefin kendisi üretir. Tornyol ikisini birden kullanıyor: pasif dinleme hedefi buluyor, aktif ultrasonik ölçüm konumu çıkarıyor.
- Görüntü tabanlı takiple: kamera hedefi ışıktan okur, akustik hedefleme havadaki titreşimden.
Yöntemin kör noktası da tanımın içinde saklı: hedef ses çıkarmıyorsa akustik hedefleme onu bulamaz. Sessizlik burada kusursuz bir kamuflaj.
Neden önemli?
Birincisi karanlık meselesi. Bir sahneyi görebilmek için o sahnenin aydınlatılmış olması gerekir; sesin böyle bir ön şartı yok, sinyali kaynağın kendisi üretiyor. Görüntüyle çalışan bir sistemin en zorlandığı koşul, akustik bir sistem için baştan gündem dışı.
İkincisi seçicilik. Alanı kaplayan bir çözüm hedefle hedef olmayanı ayırmaz. Frekansa bakarak ayırt eden bir sistemse tek tek hedefe iner — sıfır kimyasal rakamının asıl anlamı bu.
Üçüncüsü bütçe. Cihazın tamamı 40 gram; yani algılama yöntemi, avuç içine sığan bir gövdenin taşıyabileceği kadar hafif olmak zorundaydı. Duyu seçimiyle cihazın boyutu aynı kararın iki yüzü.
Asıl geniş çıkarım ise şu: ses çıkaran her hedef için aynı soru sorulabilir hâle geliyor. “Bunu görebilir miyim?” yerine “bu ne ses çıkarıyor?” diye sormak, çözülemez görünen bir problemi çözülebilir bir probleme çevirebiliyor. Bir sistemin sınırını çoğu zaman zekâsı değil, hangi duyuyla baktığı belirler.
Tornyol’un drone’u 40 gram, kamerasız, kimyasalsız. İlginç tarafı avladığı böcek değil, kurduğu denklem: doğru duyuyu seçtiğinde hedef, saklandığını sandığı yerde kendi sesiyle yerini söylüyor. Bunun adı akustik hedefleme.
Bu bölümde öğrettiğim terim: akustik hedefleme. Tüm terimler için → Yapay Zekâ Terimleri Sözlüğü